「工場にロボットを導入したいけれど、形や大きさが違う部品を扱えるのだろうか?」
「ロボットが荷物を落としたり、積み上げた箱を崩したりしないか心配」
製造業や物流業では、こうした問題が自動化を進める際の障壁になることがあります。
決まった形の部品を、同じ場所へ繰り返し移動させる作業は、ロボットによる自動化が比較的進めやすい分野です。
しかし、形状や重量、置かれている位置が毎回異なる荷物を扱う場合、事情は変わります。
ロボットが荷物を持ち上げられても、その場所へ置くと荷崩れが起きるかもしれません。
こうした課題に対して、NTTが新しいAI技術を発表しました。
2026年11月11日、NTTはロボットが実際に動く前に、複数の動作によって何が起きるかを予測し、
失敗しにくい行動を選択する「フィジカルAI」技術を開発したと発表しました。
小型ロボットによる実験では、荷物の棚積み成功率が73.1%から92.3%へ向上しています。
この技術が進化すれば、従来は人手に頼っていた複雑な荷役作業の自動化にもつながる可能性があります。
では、どのような仕組みなのでしょうか。そして、中小製造業にはどのような影響があるのでしょうか。
今回はNTTの公式発表をもとに、技術の特徴と実験結果、実用化への課題、中小企業が今から取り組むべき対策を解説します。
NTTが「動く前に未来を予測するフィジカルAI」を発表
2026年11月11日、NTT株式会社は、ロボットが動く前に周囲の状態変化を予測し、失敗を回避するための技術を発表しました。
今回の研究で使われているのが「ワールドモデル」と呼ばれるAI技術です。
ワールドモデルとは、ロボットが特定の動作を行ったときに、周囲の物や環境がどう変化するかを予測する仕組みです。
例えば、棚の上へ荷物を置く際に、複数の置き方を試す前に、それぞれの結果を予測するイメージです。
NTTの発表概要
| 項目 | 内容 |
|---|---|
| 発表企業 | NTT株式会社 |
| 発表日 | 2026年11月11日 |
| 技術分野 | フィジカルAI・ワールドモデル |
| 主な技術 | 物理制御アダプタと映像生成モデルの統合 |
| 実験対象 | 小型ロボットによる棚積み作業 |
| 実験結果 | 成功率73.1%から92.3%へ向上 |
| 最初に想定する用途 | 空港手荷物の積込み・積降ろし |
| 今後の取り組み | Mujinと連携した社会実装の推進 |
| 提供状況 | 研究開発段階。一般向け製品の販売条件は未発表 |
今回の技術は、既存のロボット制御ソフトウェアと連携し、動作を実行する前の判断を支援するものです。
つまり、ロボットの制御機能をすべて新しいAIへ置き換える技術ではありません。
参考:NTT公式「ロボットが『動く前に未来を予測』、失敗を回避するフィジカルAI技術を開発」(2026年11月11日)
実験では棚積み成功率が73.1%から92.3%に向上
今回の発表で特に注目したいのが、実際のロボットを使った検証結果です。
NTTは、小型ロボットによって荷物を棚に積み付ける作業を模擬し、新技術を使用した場合と使用しなかった場合を比較しました。
結果は次のとおりです。
| 実験条件 | 棚積みタスク成功率 |
|---|---|
| NTTの新技術を使用しない場合 | 73.1% |
| NTTの新技術を使用した場合 | 92.3% |
| 差 | +19.2ポイント |
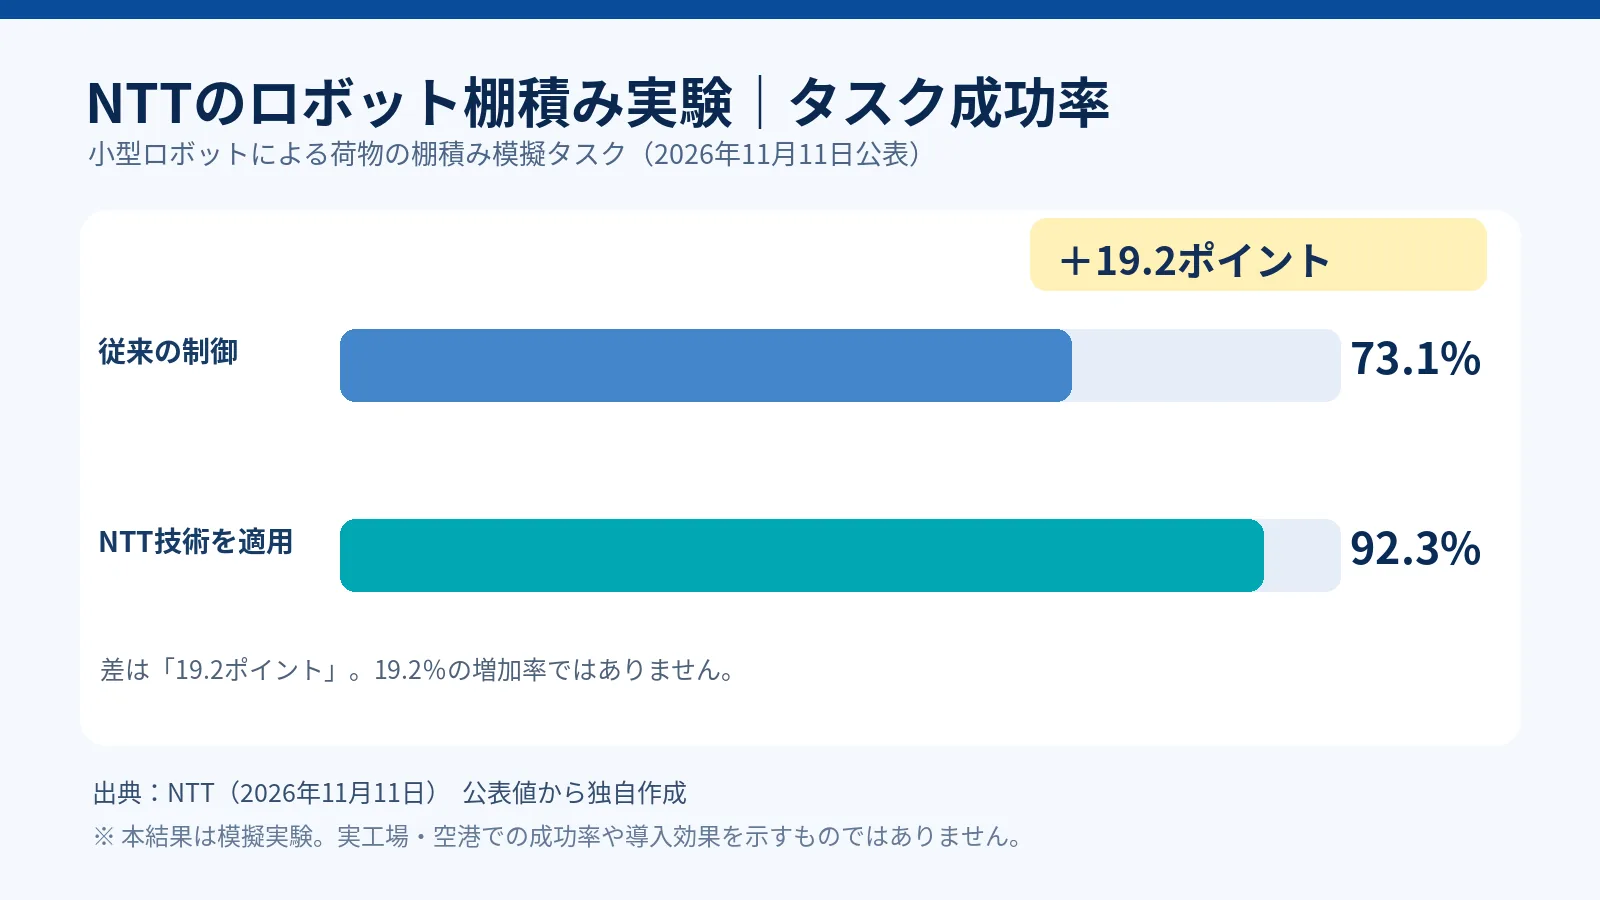
新技術によって、棚積み作業の成功率が19.2ポイント向上したことがわかります。
ここで注意したいのは、成功率が19.2%上昇したのではなく、19.2ポイント上昇したという点です。
また、この結果は小型ロボットによる特定の模擬実験におけるものです。
実際の工場や物流倉庫で、同じ成功率を実現できると証明されたわけではありません。
ロボットの種類、扱う物体の重量、作業速度、周囲の設備などが異なれば、結果も変わる可能性があります。
さらに、NTTは公開ベンチマーク「OBJ3D」を使った将来映像の予測精度についても、従来手法を上回る結果を確認しています。
ただし、こちらは予測映像の精度を測る評価であり、棚積み作業の成功率とは異なる指標です。
フィジカルAIとは?従来の生成AIとの違い
ここで「フィジカルAI」という言葉を整理しましょう。
ChatGPTなどの生成AIは、文章や画像、プログラムなどを生成する用途で広く利用されています。
一方、フィジカルAIは、ロボットなどの機械が現実世界を認識し、判断し、行動するためのAI技術です。
例えば、次のような違いがあります。
| 比較項目 | 一般的な生成AIの活用例 | フィジカルAIの活用例 |
|---|---|---|
| 主な仕事 | 情報の整理・生成 | 現実世界での判断・行動 |
| 入力する情報 | 文章・画像・資料 | カメラ映像・センサー情報など |
| 出力・動作 | 回答・文章・画像 | 動作案や制御に必要な情報 |
| 利用場面 | 事務・情報分析 | ロボット・搬送・設備など |
| 注意点 | 回答の誤り・情報管理 | 誤動作・衝突・落下・安全性 |
両者は完全に別の技術というわけではありません。
フィジカルAIでも、画像認識や生成AIに関連する技術が利用される場合があります。
今回のNTTの技術でも、映像生成モデルが使用されています。
ただし、その目的は広告画像や動画を作ることではありません。
ロボットが動作した場合、現実世界で何が起きるかを予測することです。
 DX担当 ちゃま男
先輩!ChatGPTが文章を考えるように、ロボットもAIで動き方を考えるんですか?
 ちゃま男の先輩
そういうイメージに近いね。ただし、ロボットは実際に物を動かすから、間違えると荷物を落としたり設備にぶつかったりすることがあるんだ。
DX担当 ちゃま男だから、動く前に失敗するかどうか予測することが重要なんですね!
ちゃま男の先輩そのとおり。今回のNTTの研究は、その予測をより正確にするための技術なんだよ。
NTTのワールドモデルは何が新しいのか?
今回の技術で重要なのは、映像による未来予測と、物理法則に基づく計算を組み合わせたことです。
これまでのワールドモデルでは、大量の映像データを学習し、将来の映像を予測する方法などが使われてきました。
しかし、NTTによると、従来のモデルには次のような課題がありました。
- 予測映像の中で物体が消えたり変形したりする
- 物体同士が衝突した際の動きを正確に予測できない
- 学習データに存在しない状況への対応が難しい
例えば、重い箱を軽い箱の上に置いた場合です。
映像上ではきれいに積み上がって見えていても、現実には重さの影響で箱が崩れるかもしれません。
映像として自然に見えることと、物理的に成立することは同じではないのです。
「物理制御アダプタ」で物理法則を考慮する
NTTは今回、「物理制御アダプタ」という技術を開発しました。
これは、物体の位置や向き、速度、質量などを推定し、運動方程式に基づいて将来の状態を計算する仕組みです。
運動方程式とは、物体に働く力と、その物体の動きとの関係を表すものです。
身近な例では、重い物を動かすときや、物が落下するときなどに関係します。
NTTは、この物理制御アダプタを映像生成モデルに組み込むことで、物体の動きをより正確に予測する技術を実現しました。
また、学習データに含まれない状況についても、物理法則を利用して予測できることを特徴としています。
ただし、あらゆる未知の状況で正しい予測ができることを保証するものではありません。
ロボットが動く前に「失敗する未来」を比較する仕組み
では、実際にどのような流れで動作するのでしょうか。
NTTの説明を、中小企業の読者向けに簡略化すると、次のようになります。
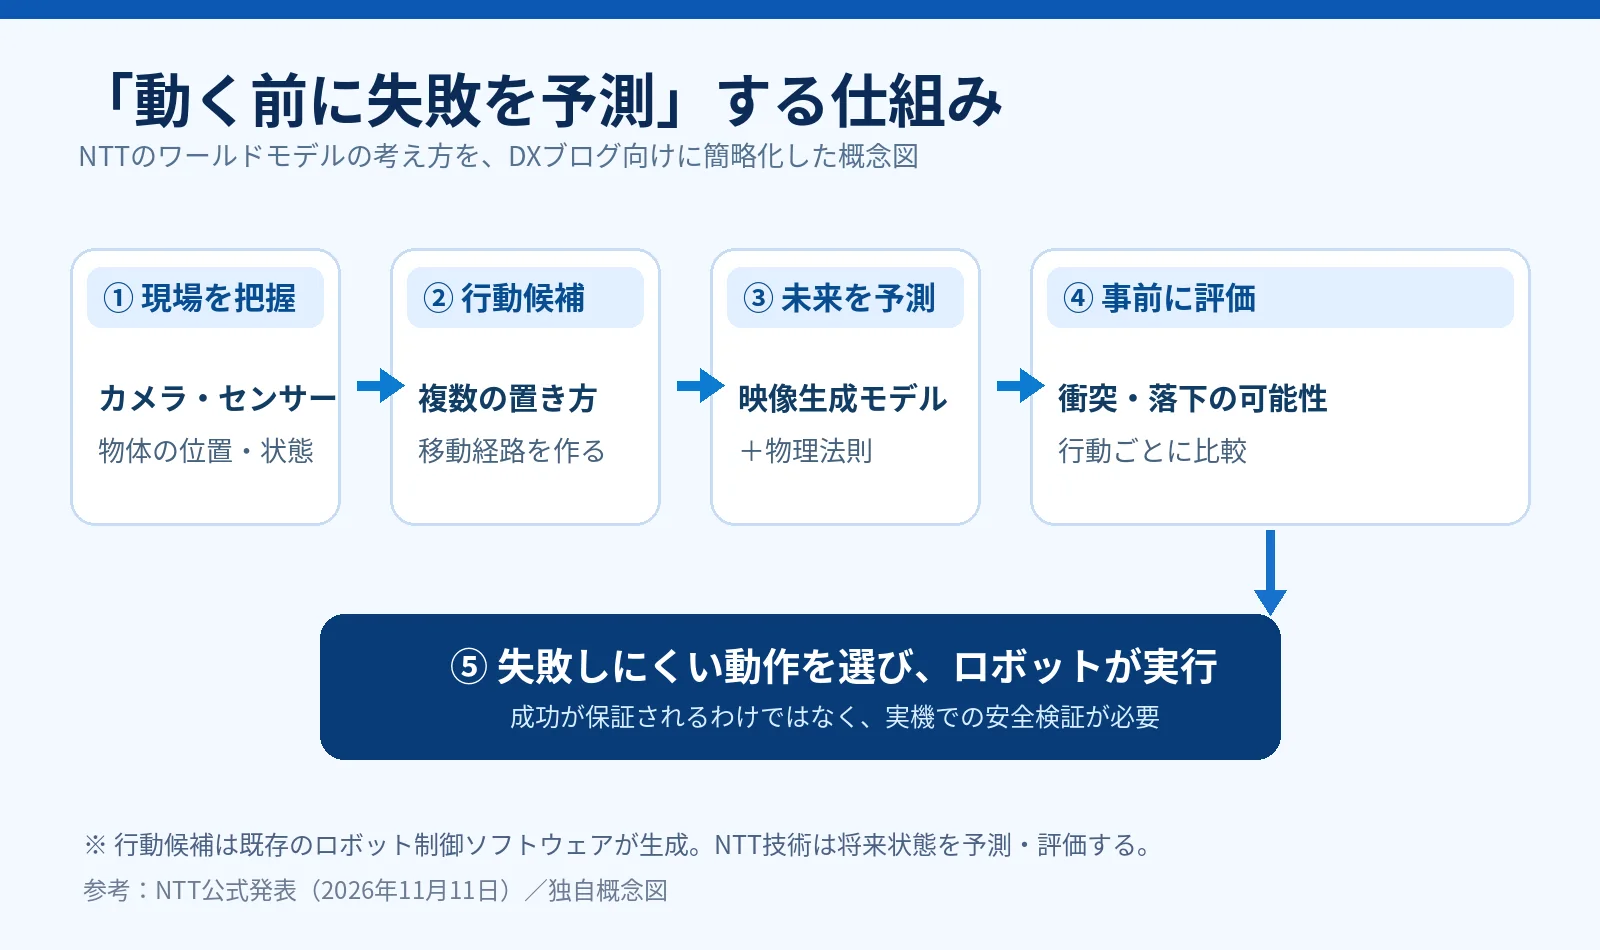
① カメラやセンサーで周囲を認識する
まず、ロボットが作業する場所の状態を確認します。
例えば、棚に置かれた荷物の位置、周囲の状況などです。
その情報から、物体の位置・姿勢・速度・質量など、将来予測に必要な物理量を推定します。
② ロボットの動作候補を作る
次に、既存のロボット制御ソフトウェアが複数の動作候補を作成します。
例えば、どの位置へ置くか、どの経路で動かすか、といった候補です。
NTTの技術は、その候補について実行前に結果を評価する役割を担います。
③ AIがそれぞれの動作後を予測する
ワールドモデルが、各候補を実行した場合の周囲の変化を予測します。
例えば、荷物が安定して積まれるか、ほかの荷物に衝突するか、落下する可能性があるかなどです。
④ 失敗しにくい動作を選ぶ
複数の予測結果を比較し、成功につながりやすい行動を選択します。
その判断結果を、ロボットの制御に活用します。
ただし、事前に予測しているからといって、失敗や事故が完全になくなるわけではありません。
実機では、安全対策や十分な検証が必要です。
なぜ空港手荷物の積込み・積降ろしを最初の対象にするのか?
NTTは今回の技術について、最初の適用領域として、空港手荷物の積込み・積降ろしを想定しています。
空港の手荷物には、さまざまな大きさや形状があります。
例えば、スーツケースでもサイズや重量が異なります。
また、荷物が置かれている向きや位置も一定ではありません。
こうした物品を扱う場合、毎回同じ動作を繰り返すロボットでは対応が難しいことがあります。
形状や重量が一定でないことが難しさ
例えば、同じ形の箱が同じ向きで流れてくる場合なら、あらかじめ決めた動作で積み上げられるかもしれません。
しかし、スーツケースや不定形の荷物では、形状や重量、置き方の組み合わせが大きく変わります。
NTTは、こうした多様な物体を扱う作業に、今回の技術が役立つ可能性があると説明しています。
また、NTTはロボットの自動化技術を手がける株式会社Mujinと連携し、社会実装を進める予定です。
なお、2026年11月15日時点では、今回の技術を利用した商用システムの一般販売価格や、具体的な導入開始日は公表されていません。
中小製造業では、どのような作業に応用できる?
今回のNTTの発表は、最初から製造業の現場で実用化された製品を紹介したものではありません。
しかし、将来的には製造業でも参考になる技術です。
例えば、次のような作業が考えられます。
① 多品種の部品を扱う搬送・仕分け
製造業では、形状の異なる部品を扱う場合があります。
例えば、少量多品種の金属加工業です。
部品ごとに大きさや重さが異なる場合、ロボットが動作を判断するために、個別の条件設定が必要になることがあります。
将来的に、AIが部品の状態を理解し、適切な動作を選択できるようになれば、こうした作業の自動化に役立つ可能性があります。
② 完成品や部品箱の積込み作業
出荷前の製品や部品箱を積み上げる仕事でも、荷物の重量や積み方が重要です。
例えば、形の異なる荷物を台車やパレットに積む場合です。
荷崩れや落下の可能性を事前に予測できれば、積付け方法の検討に役立つ可能性があります。
ただし、今回のNTTの実験結果を、そのままパレットへの積載作業の性能として扱うことはできません。
③ 工場内物流の自動化
工場では、製品の搬送や材料供給、完成品の移動など、さまざまな物流作業が発生します。
ロボットが多様な物品を認識し、失敗しにくい動作を選択できるようになれば、自動化できる作業範囲が広がる可能性があります。
一方、工場内には人やフォークリフトなども存在します。
そのため、荷物の落下予測だけでなく、人との接触防止、停止機構、安全な動作範囲なども考慮する必要があります。
DX担当 ちゃま男先輩!これなら中小企業でも、いろいろな部品をロボットに運んでもらえるようになるんでしょうか?
ちゃま男の先輩将来的には活用が広がる可能性があるね。でも、今回確認されたのは小型ロボットによる実験結果なんだ。
DX担当 ちゃま男工場で実際に使うには、まだ確認することがあるんですね。
ちゃま男の先輩そうだよ。扱う部品の種類や重量、作業速度、安全性などを、実際の現場で検証する必要があるんだ。
フィジカルAIを実際の工場へ導入する際の課題
フィジカルAIの技術が進化しても、すべての企業がすぐに利用できるわけではありません。
特に製造業では、次のような課題があります。
① ロボットの動作速度と予測処理の時間
ロボットが動作する前に未来を予測する場合、その計算にも時間がかかります。
予測精度が高くても、処理に時間がかかりすぎると、必要な作業速度を維持できない可能性があります。
そのため、実際の導入では、予測に必要な時間とロボットの処理能力を確認する必要があります。
NTTは高速な動作に配慮した設計を発表していますが、今回のリリースだけでは、あらゆる工場設備での処理速度は判断できません。
② 実際の現場での安全性
工場では、ロボットの動作が設備や作業者に影響することがあります。
例えば、ロボットが荷物を落とした場合です。
周囲に作業者がいれば、事故につながる可能性があります。
そのため、AIによる予測だけに安全性を依存することは適切ではありません。
非常停止機構や安全柵、センサーによる監視など、リスク評価に応じた安全対策が必要です。
③ 導入費用と保守・運用体制
ロボットの導入には、本体費用だけでなく、周辺設備や制御システムとの連携、保守なども関係します。
例えば、次のような費用です。
- ロボット本体・周辺機器
- カメラやセンサー
- 制御ソフトウェアの設定
- 安全対策
- 現場での検証・調整
- 保守・運用
ただし、今回のNTTの研究技術について、具体的な製品価格や導入費用は発表されていません。
現時点で導入費用を推定して、実際の価格のように示すことはできません。
中小企業は何をすべきか?フィジカルAI時代に備える5つの対策
今回のニュースを知った中小製造業が、すぐに高度なフィジカルAIを導入する必要はありません。
重要なのは、自社のどの作業を自動化すべきか、現在どの程度の負担が発生しているかを把握することです。
STEP1:繰り返し作業と自動化が難しい作業を整理する【最優先】
まずは工場の作業を洗い出します。
例えば、次のような作業です。
- 材料や部品の搬送
- 製品の仕分け
- 部品箱の積込み
- 完成品のパレットへの積付け
- 検査工程への製品供給
そのうえで、作業内容が毎回同じなのか、物体の種類や位置が変わるのかを整理します。
STEP2:現在の作業時間とミスを把握する
次に、改善したい作業の負担を数値で確認します。
例えば、次のような指標です。
| 指標 | 確認内容 |
|---|---|
| 作業時間 | 1回の作業にかかる時間 |
| 作業回数 | 1日・1か月あたりの実施回数 |
| 作業者数 | 必要な人数 |
| 落下・荷崩れ | 発生件数や原因 |
| 品目の違い | 形状・重量・サイズの種類 |
| 作業停止 | トラブルによる停止時間 |
こうした情報があれば、何を改善すべきか判断しやすくなります。
STEP3:従来の自動化技術で対応できるか確認する
すべての作業にフィジカルAIが必要なわけではありません。
例えば、同じ形状の部品を、同じ位置へ繰り返し搬送する場合です。
従来のロボット制御や搬送装置でも対応できる可能性があります。
一方、品目ごとに形状や重さが大きく異なる作業では、高度な認識・判断技術が必要になる場合があります。
まずは、従来技術で十分に改善できるかを検討しましょう。
STEP4:ロボットメーカーや専門家へ実現可能性を確認する
自動化が難しい作業については、ロボットメーカーやシステムインテグレーターへ相談する方法があります。
このとき、作業対象の品目、重量、作業時間、安全上の条件などを整理しておくと、相談しやすくなります。
なお、今回のNTTの技術は研究・社会実装に向けた段階であり、一般の中小企業がすぐに同じ仕組みを購入・導入できると確認されたわけではありません。
STEP5:費用対効果と運用上のリスクを評価する
自動化を検討する際には、削減できる作業時間だけでなく、設備の稼働率、保守、作業失敗時の対応なども考慮します。
例えば、ロボット導入後に頻繁な停止が発生すれば、期待した効果を得られない可能性があります。
そのため、実際の現場条件で検証し、安定稼働できるか確認することが重要です。
製造現場のデータ整備も、将来のAI活用につながる
今回のNTTの研究は、カメラやセンサーなどから得られる情報を使い、将来の状態を予測する技術です。
一般的な製造日報や設備点検表を電子化すれば、今回のワールドモデルをそのまま構築できるという意味ではありません。
しかし、中小製造業が将来的な自動化を検討する際にも、作業内容やトラブル、設備状態を把握できることは重要です。
例えば、荷物の搬送や積込みに関するトラブルが発生したとき、対象品目や発生状況、対応内容を記録しておけば、改善対象を判断する材料になります。
また、設備保全履歴や生産実績などを電子化することは、現場の状況を継続的に把握するための基盤になります。
ラック・インターナショナル株式会社では、i-Reporterによる現場帳票の電子化や、kintoneを活用した業務情報の管理を支援しています。
ただし、これらのサービスが今回のNTTのワールドモデルを標準搭載しているわけではありません。
まずは、自社の現場で何が課題になっているかを把握し、その課題に適した技術を選ぶことが重要です。
まとめ|ロボットは「決められた動作」から「動く前に結果を予測する」方向へ
2026年11月11日、NTTは、ロボットが実際に行動する前に、荷崩れや落下の可能性を予測するフィジカルAI技術を発表しました。
今回の研究では、小型ロボットによる棚積み実験で、成功率が73.1%から92.3%へ向上しています。
特に重要なのは、次の4点です。
- 複数の動作候補について、実行前に将来の状態を予測する
- 映像生成モデルと物理法則に基づく計算を組み合わせている
- 小型ロボットの模擬実験で、棚積み成功率が19.2ポイント向上した
- 将来的には空港手荷物を起点に、製造業や物流業などへの展開を目指している
一方、今回の発表は、すべての工場で利用できる完成済みの商用製品を紹介したものではありません。
実際の現場で活用するためには、ロボットの処理速度、安全性、費用、保守体制などの検証が必要です。
中小製造業にとって重要なのは、最新のAI技術をすぐに導入することではありません。
自社のどの作業に自動化の余地があり、どのような条件が自動化を難しくしているのかを把握することです。
まずは、工場の搬送・仕分け・積込みなどの作業から一つ選び、作業時間や失敗の発生状況を記録してみてください。
それが、将来のフィジカルAI活用も含めた、現実的な自動化への第一歩になります。
関連記事
- 製造現場の「職人の勘」をAIが再現?三菱重工グループの新技術から考える中小製造業のDX
- キーエンスがPLC専用AI「KV Intelligence」を発表!設備停止の原因解析やラダー自動生成はどう変わる?
参考資料
※本記事は2026年11月15日時点で確認できる公開情報に基づきます。NTTが発表した研究成果と、中小製造業における将来的な活用例は区別しています。棚積み成功率は特定の模擬実験結果であり、実際の工場や物流施設での性能を保証するものではありません。